


Новая статья в журнале JMMM
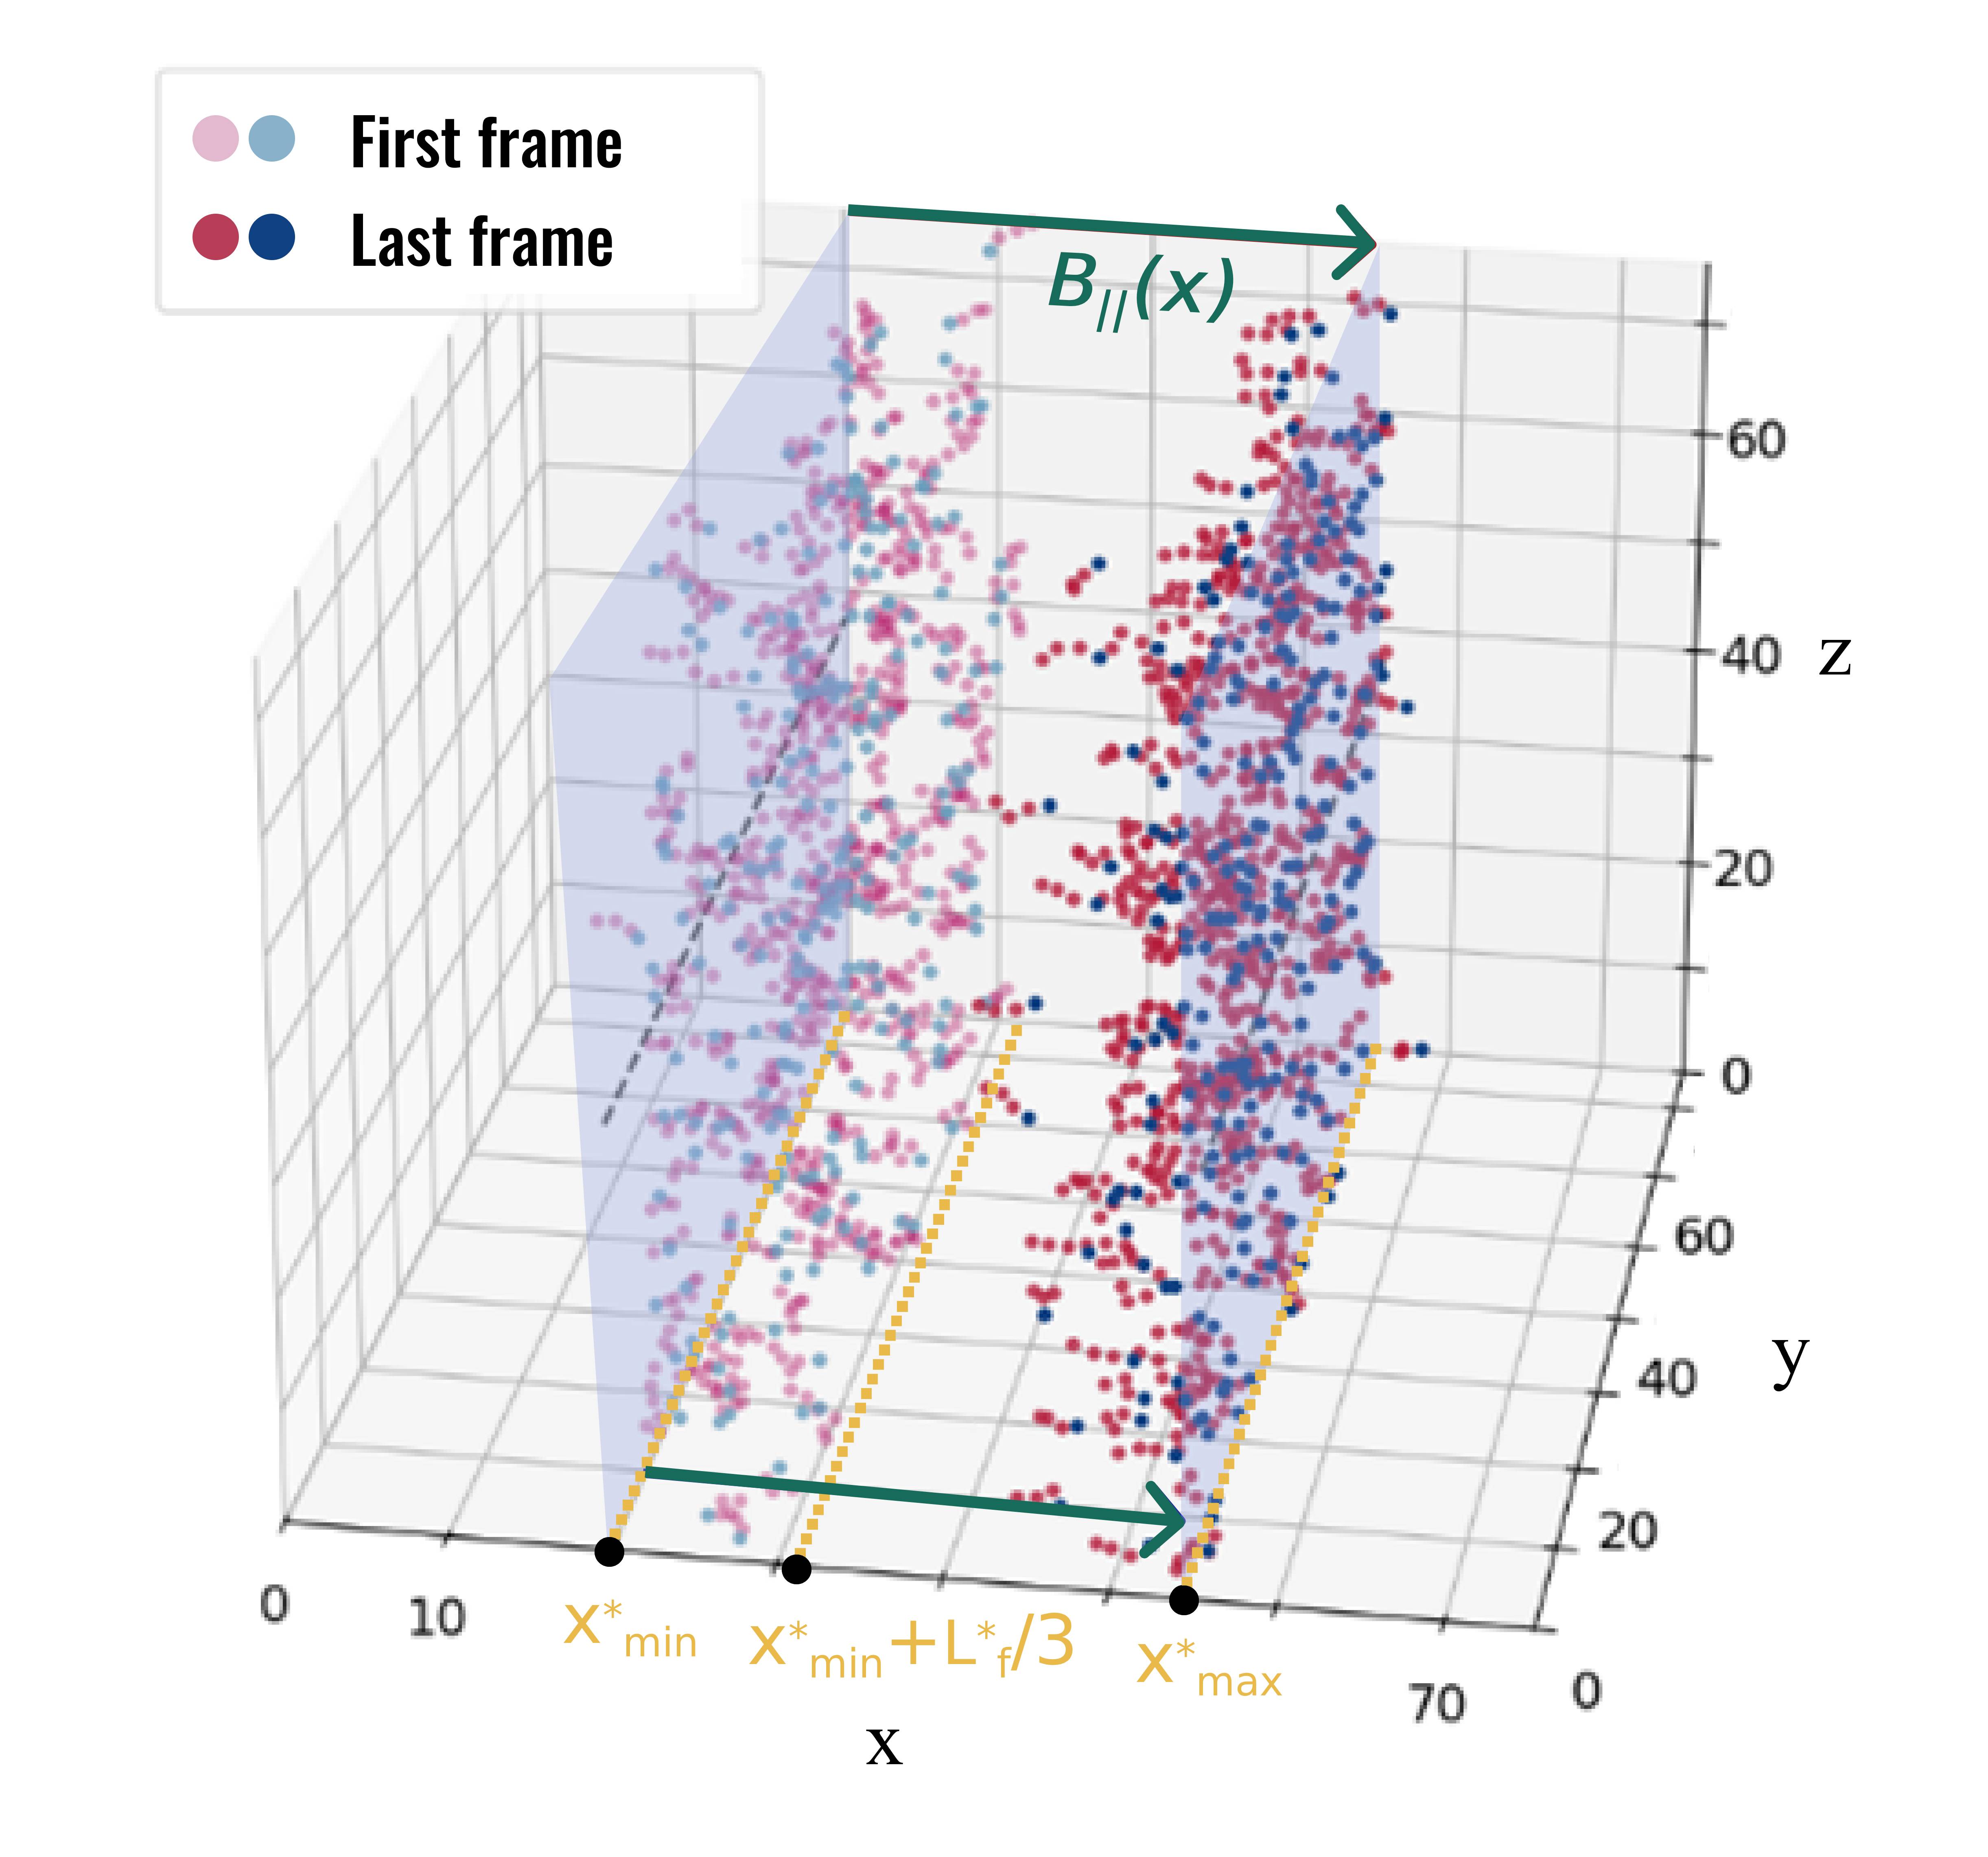
В работе [Kalandiia M.R., Zavertkin K.A., Makarova L.A., Makarin R.A., Perov N.S. Modeling the collective dynamics of flexible magnetically driven microrobots // Journal of Magnetism and Magnetic Materials. 2026. Vol. 660. 174734] методами молекулярной динамики в пакете ESPResSo исследована коллективная динамика магнитно-управляемых микророботов в вязкой среде при постоянном градиенте магнитного поля по двухстадийной схеме, объединяющей квазидвумерную модель феррожидкости и трёхмерную модель гибких микророботов. На первой стадии проанализирована магнитная самоорганизация частиц: рост дипольного параметра связи усиливает кластеризацию и способствует формированию цепочечных структур во внешнем поле. На второй стадии исследованы ансамбли микророботов с магнитной головкой и упругим хвостом двух архитектур — с магнитным и немагнитным хвостом. Показано, что микророботы с магнитными хвостами обеспечивают более эффективный направленный транспорт: при одинаковом градиенте поля их среднее смещение более чем в три раза выше, а сопоставимые смещения достигаются при градиентах примерно в четыре раза меньшей величины. Смещение ансамбля линейно зависит от градиента поля и обратно пропорционально коэффициенту трения среды, что согласуется с режимом низких чисел Рейнольдса. Дипольный параметр связи слабо влияет на эффективность транспорта, но способствует структурному упорядочению; жёсткость хвоста влияет ограниченно, тогда как его длина сильно сказывается на микророботах с немагнитными хвостами и почти не влияет на полностью магнитные конструкции. Результаты показывают, что намагниченность хвоста существенно влияет как на направленный транспорт, так и на организацию ансамбля, создавая основу для выбора архитектуры микророботов под различные биомедицинские применения.